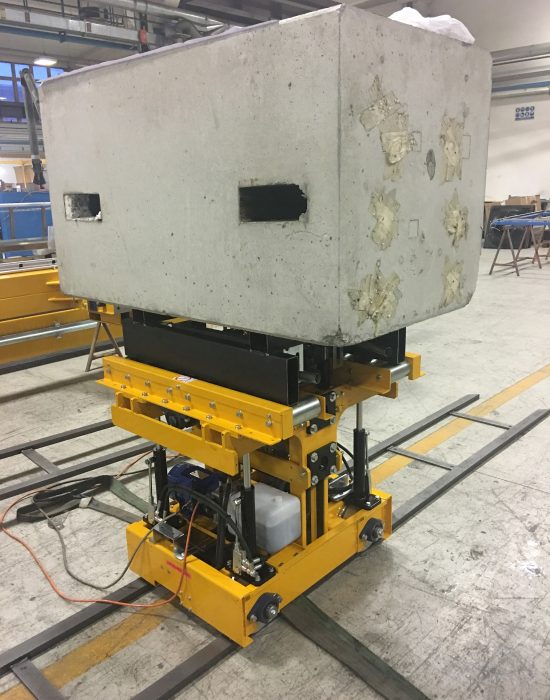
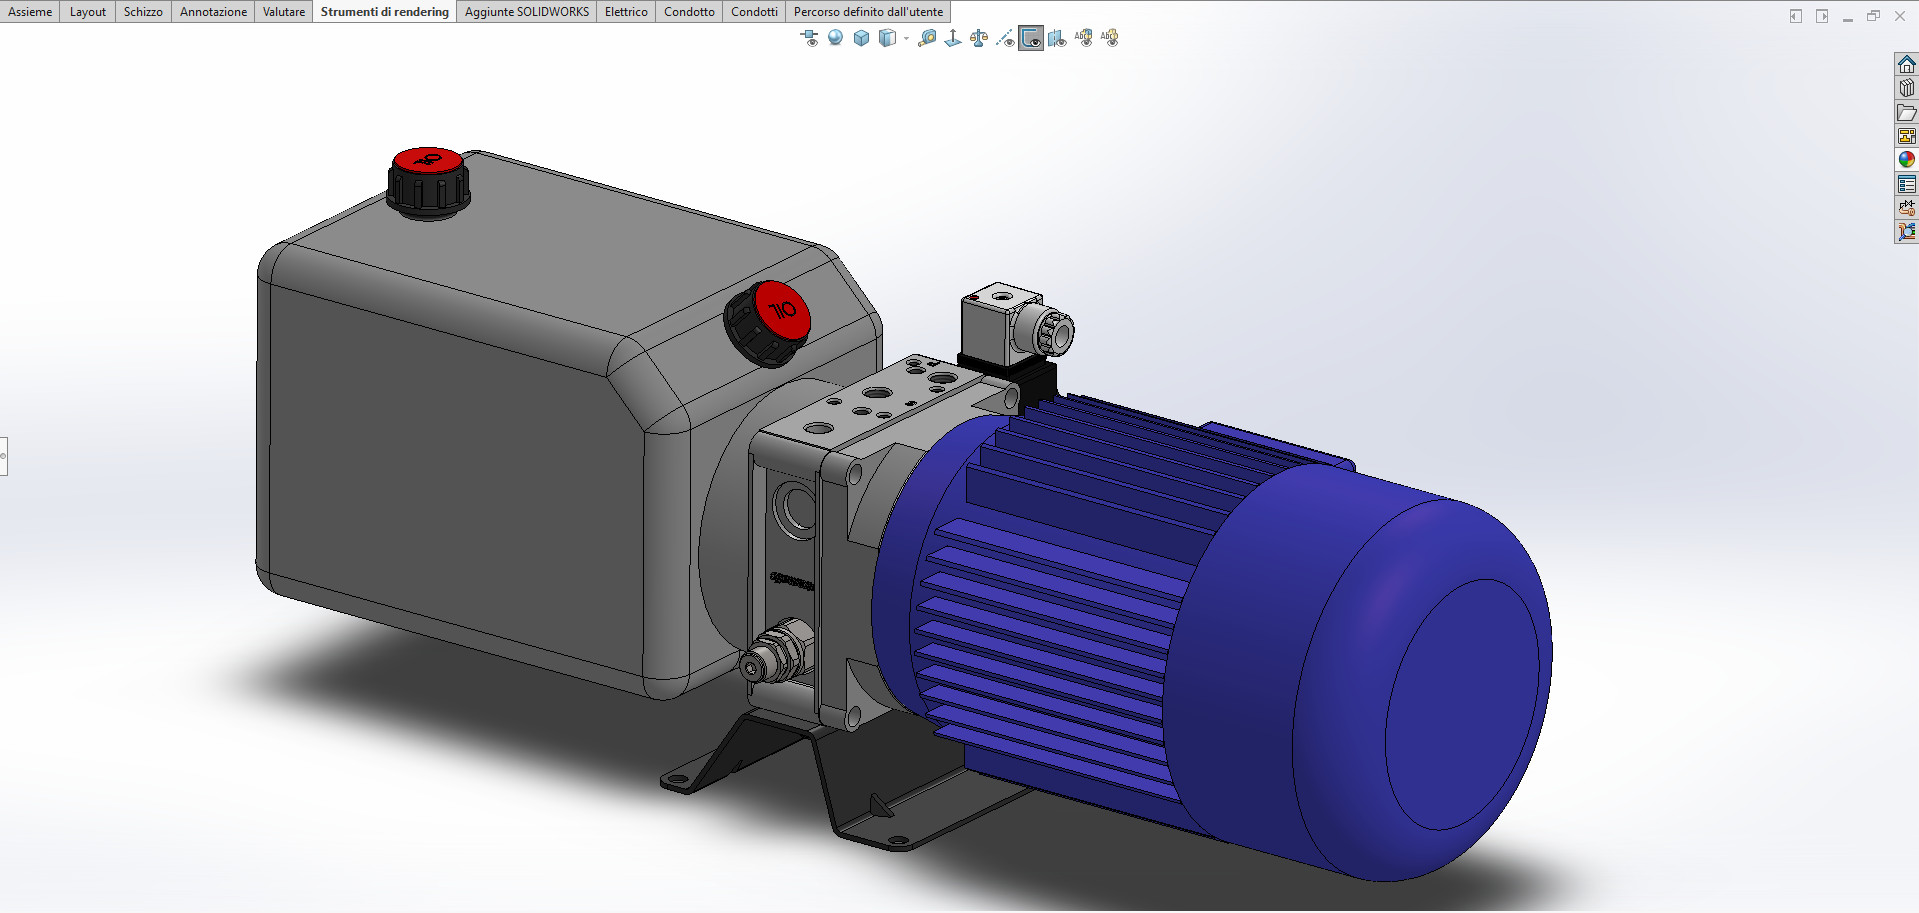
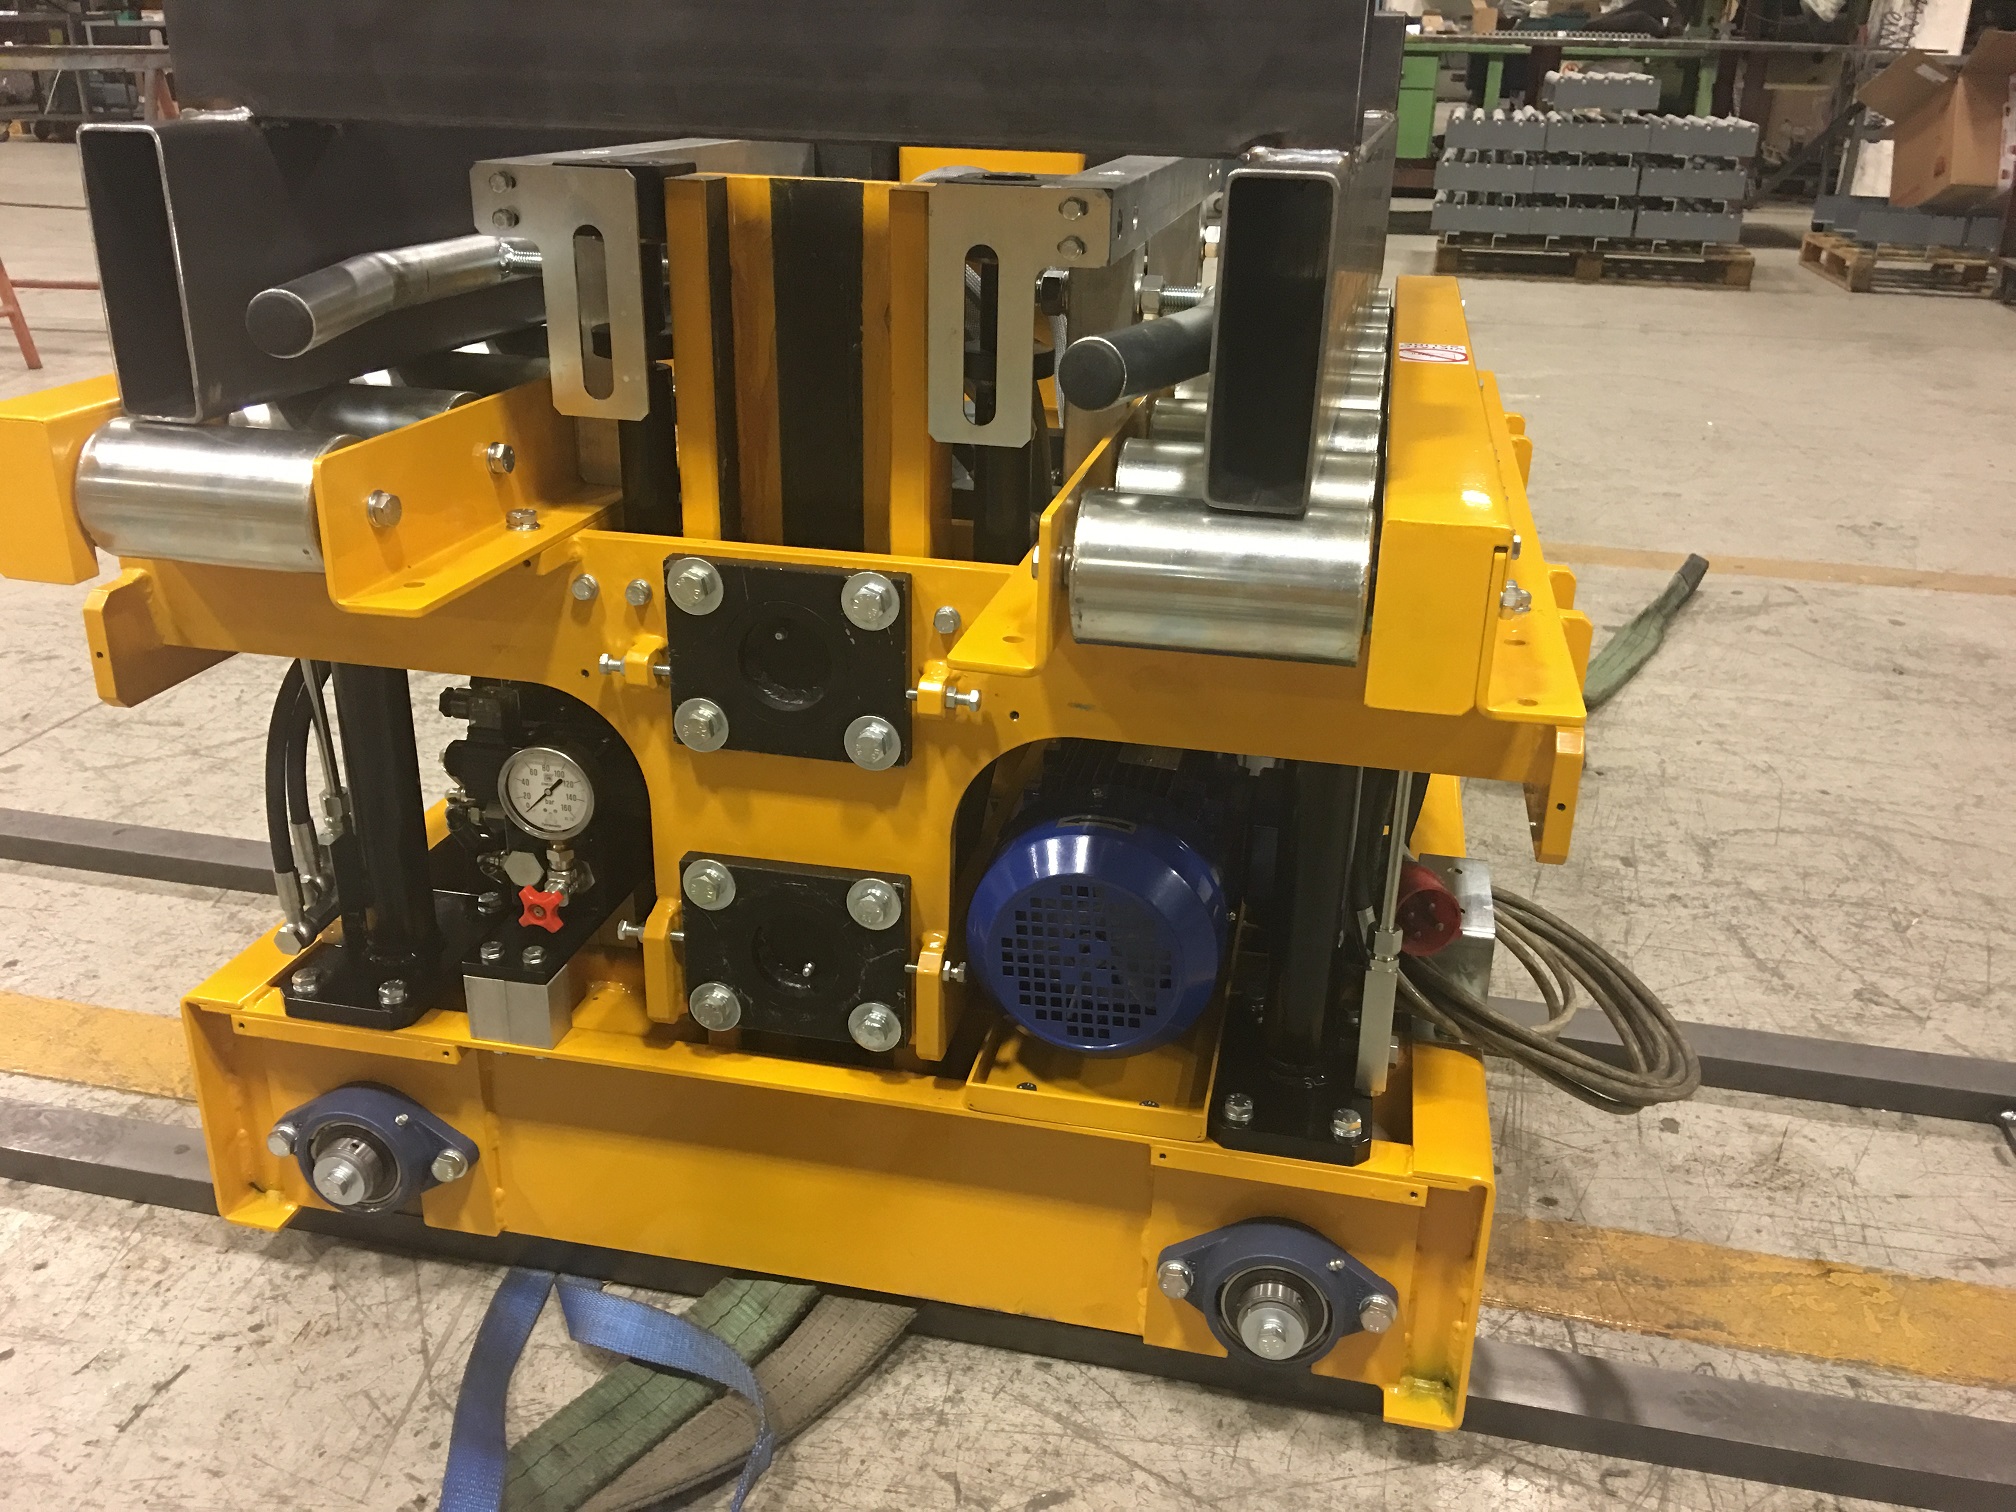
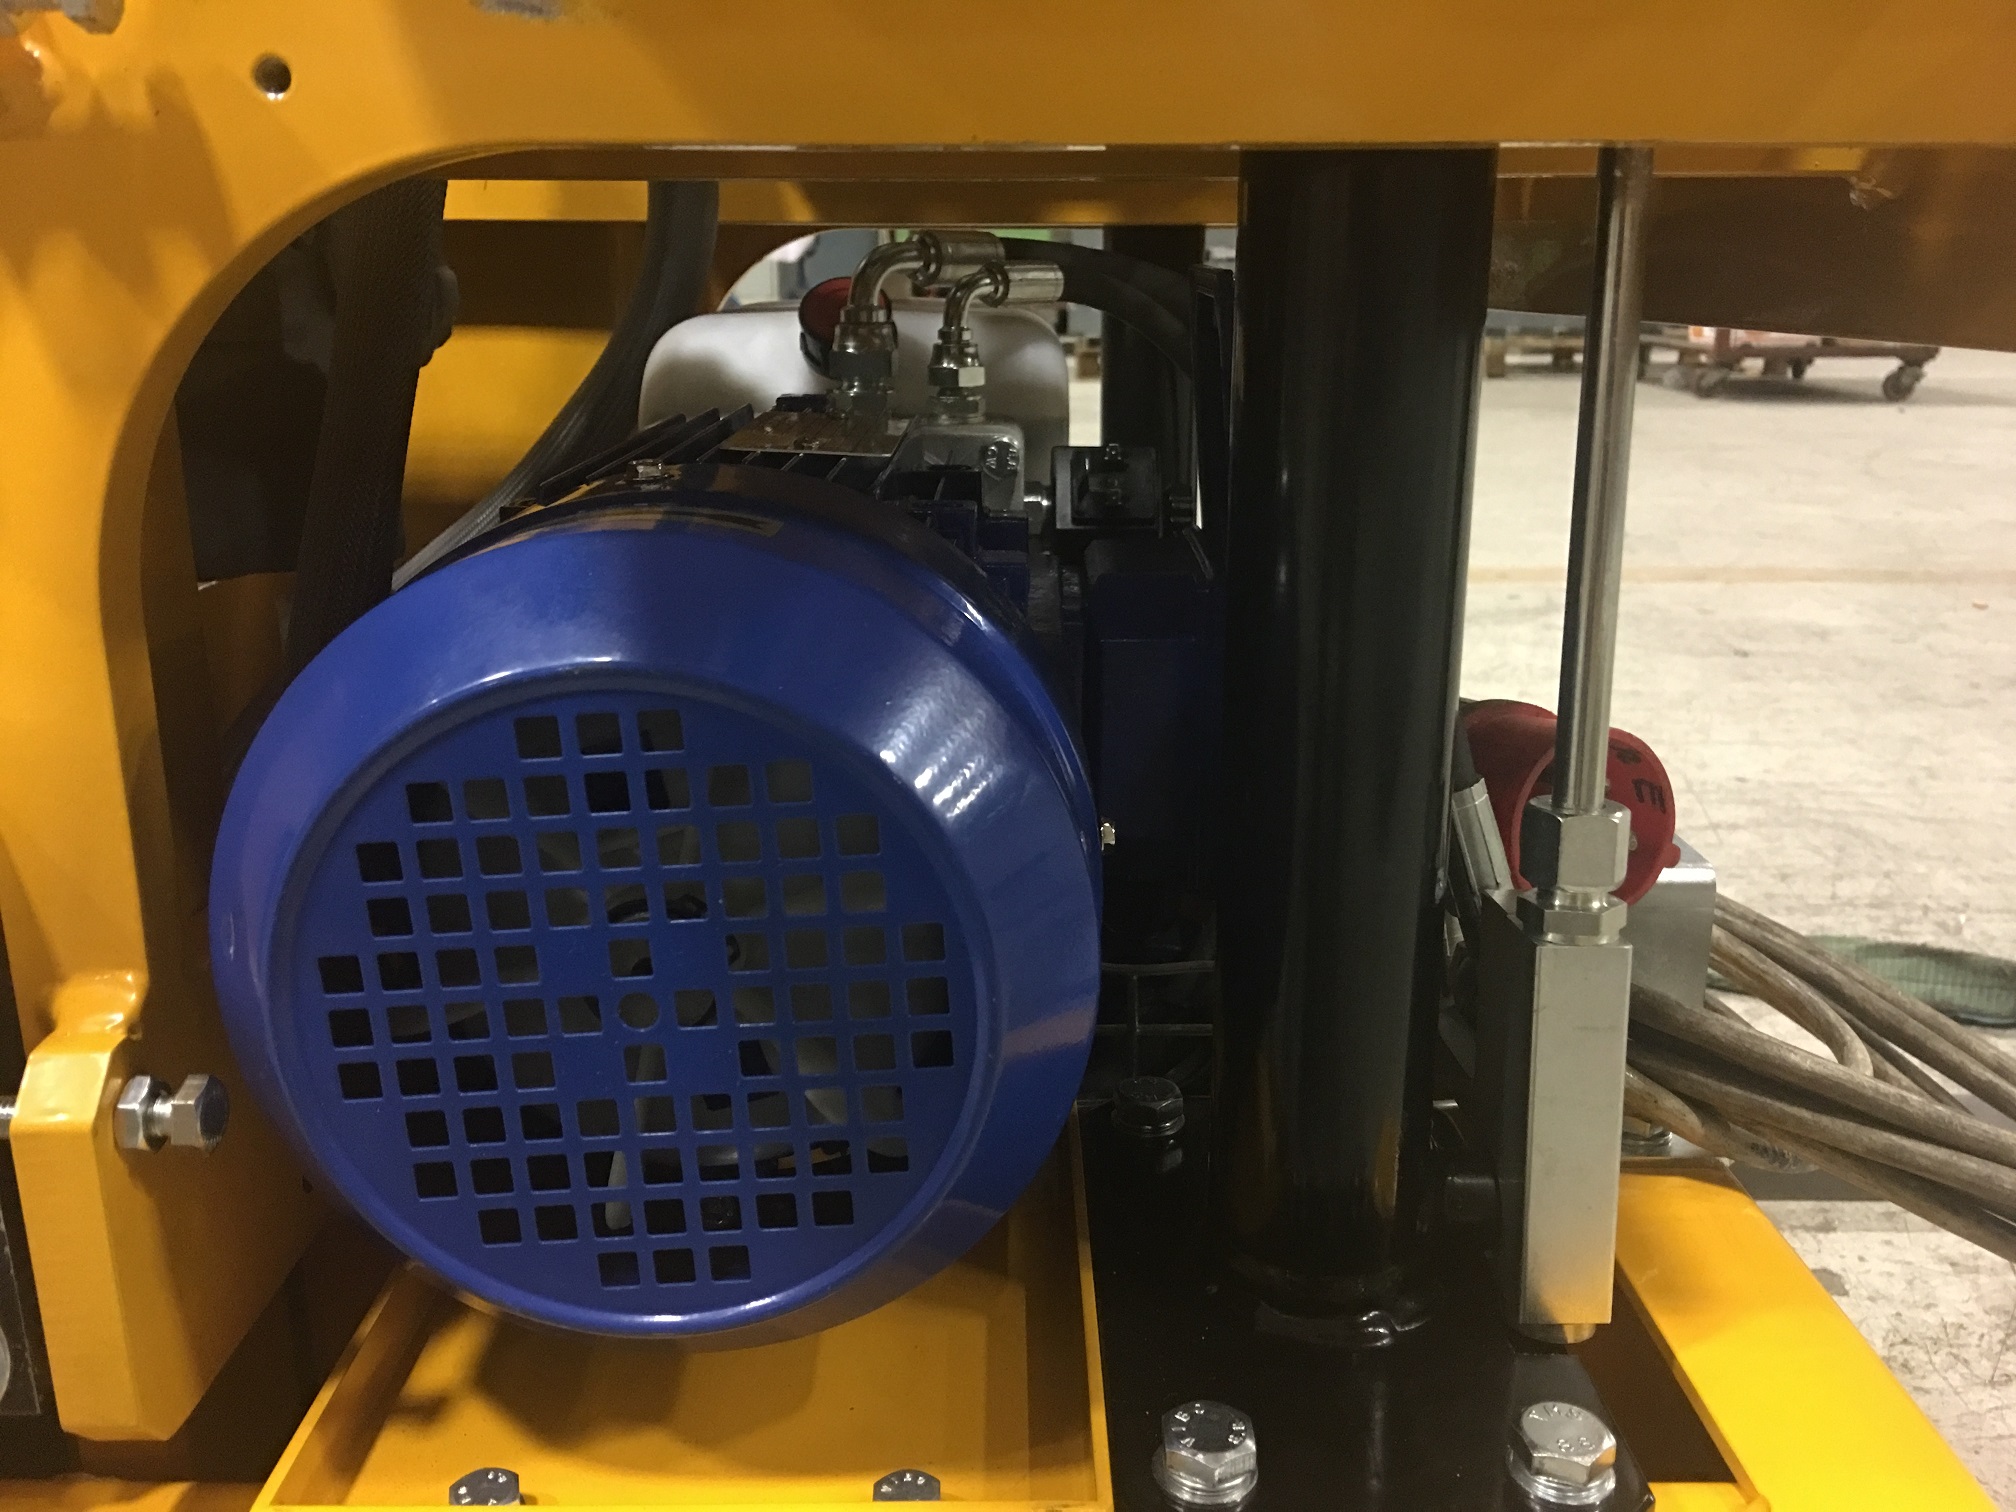
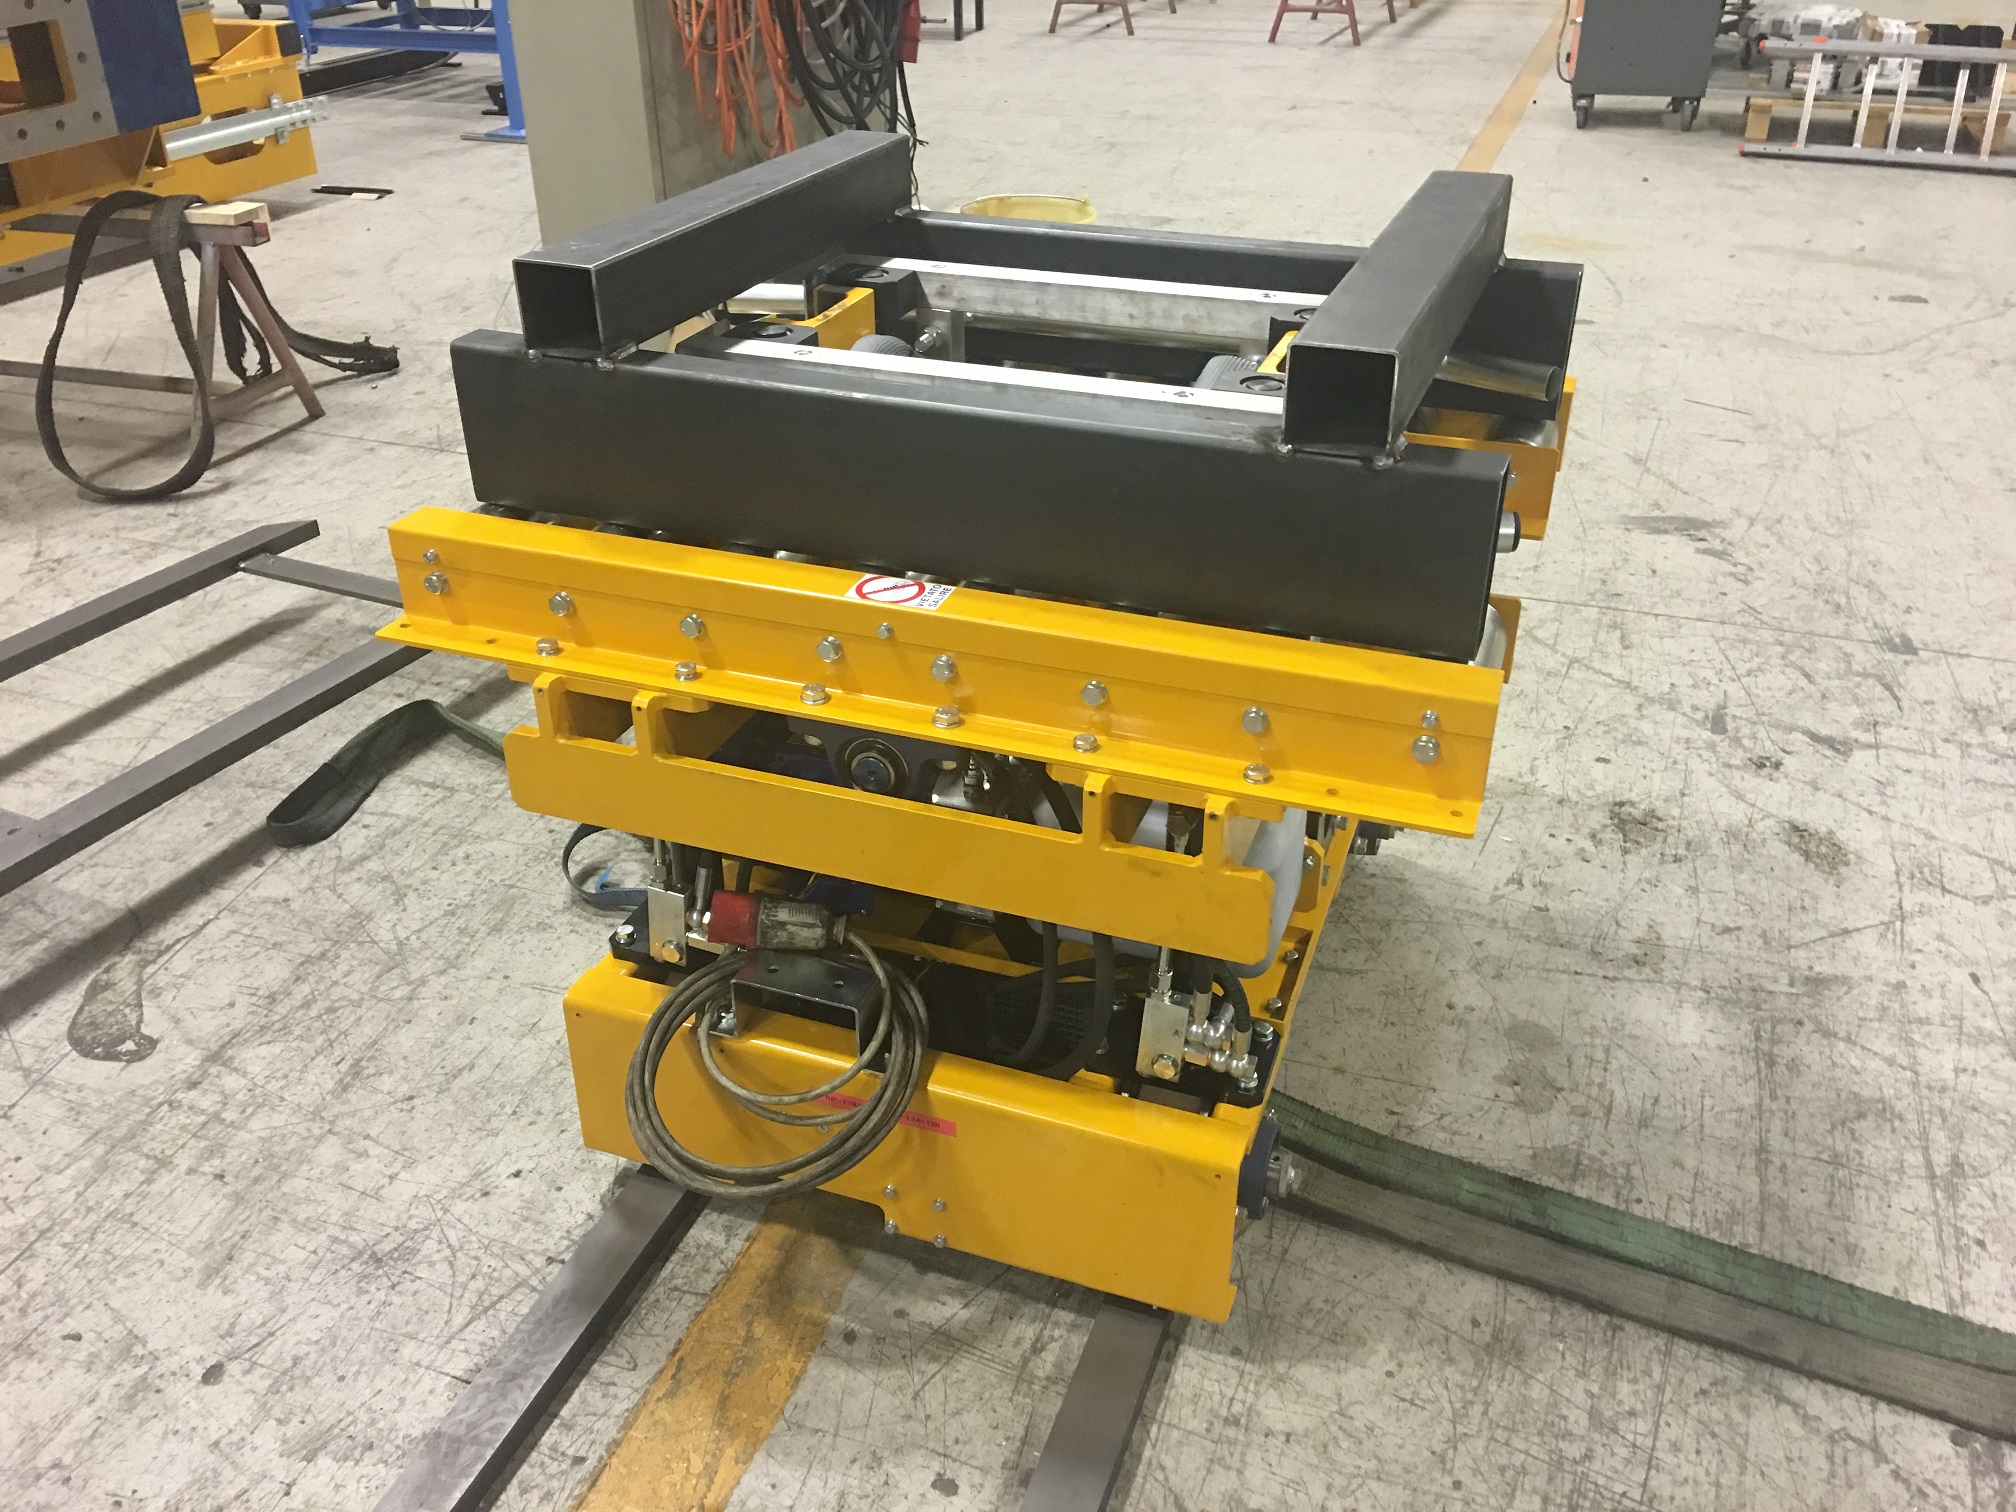
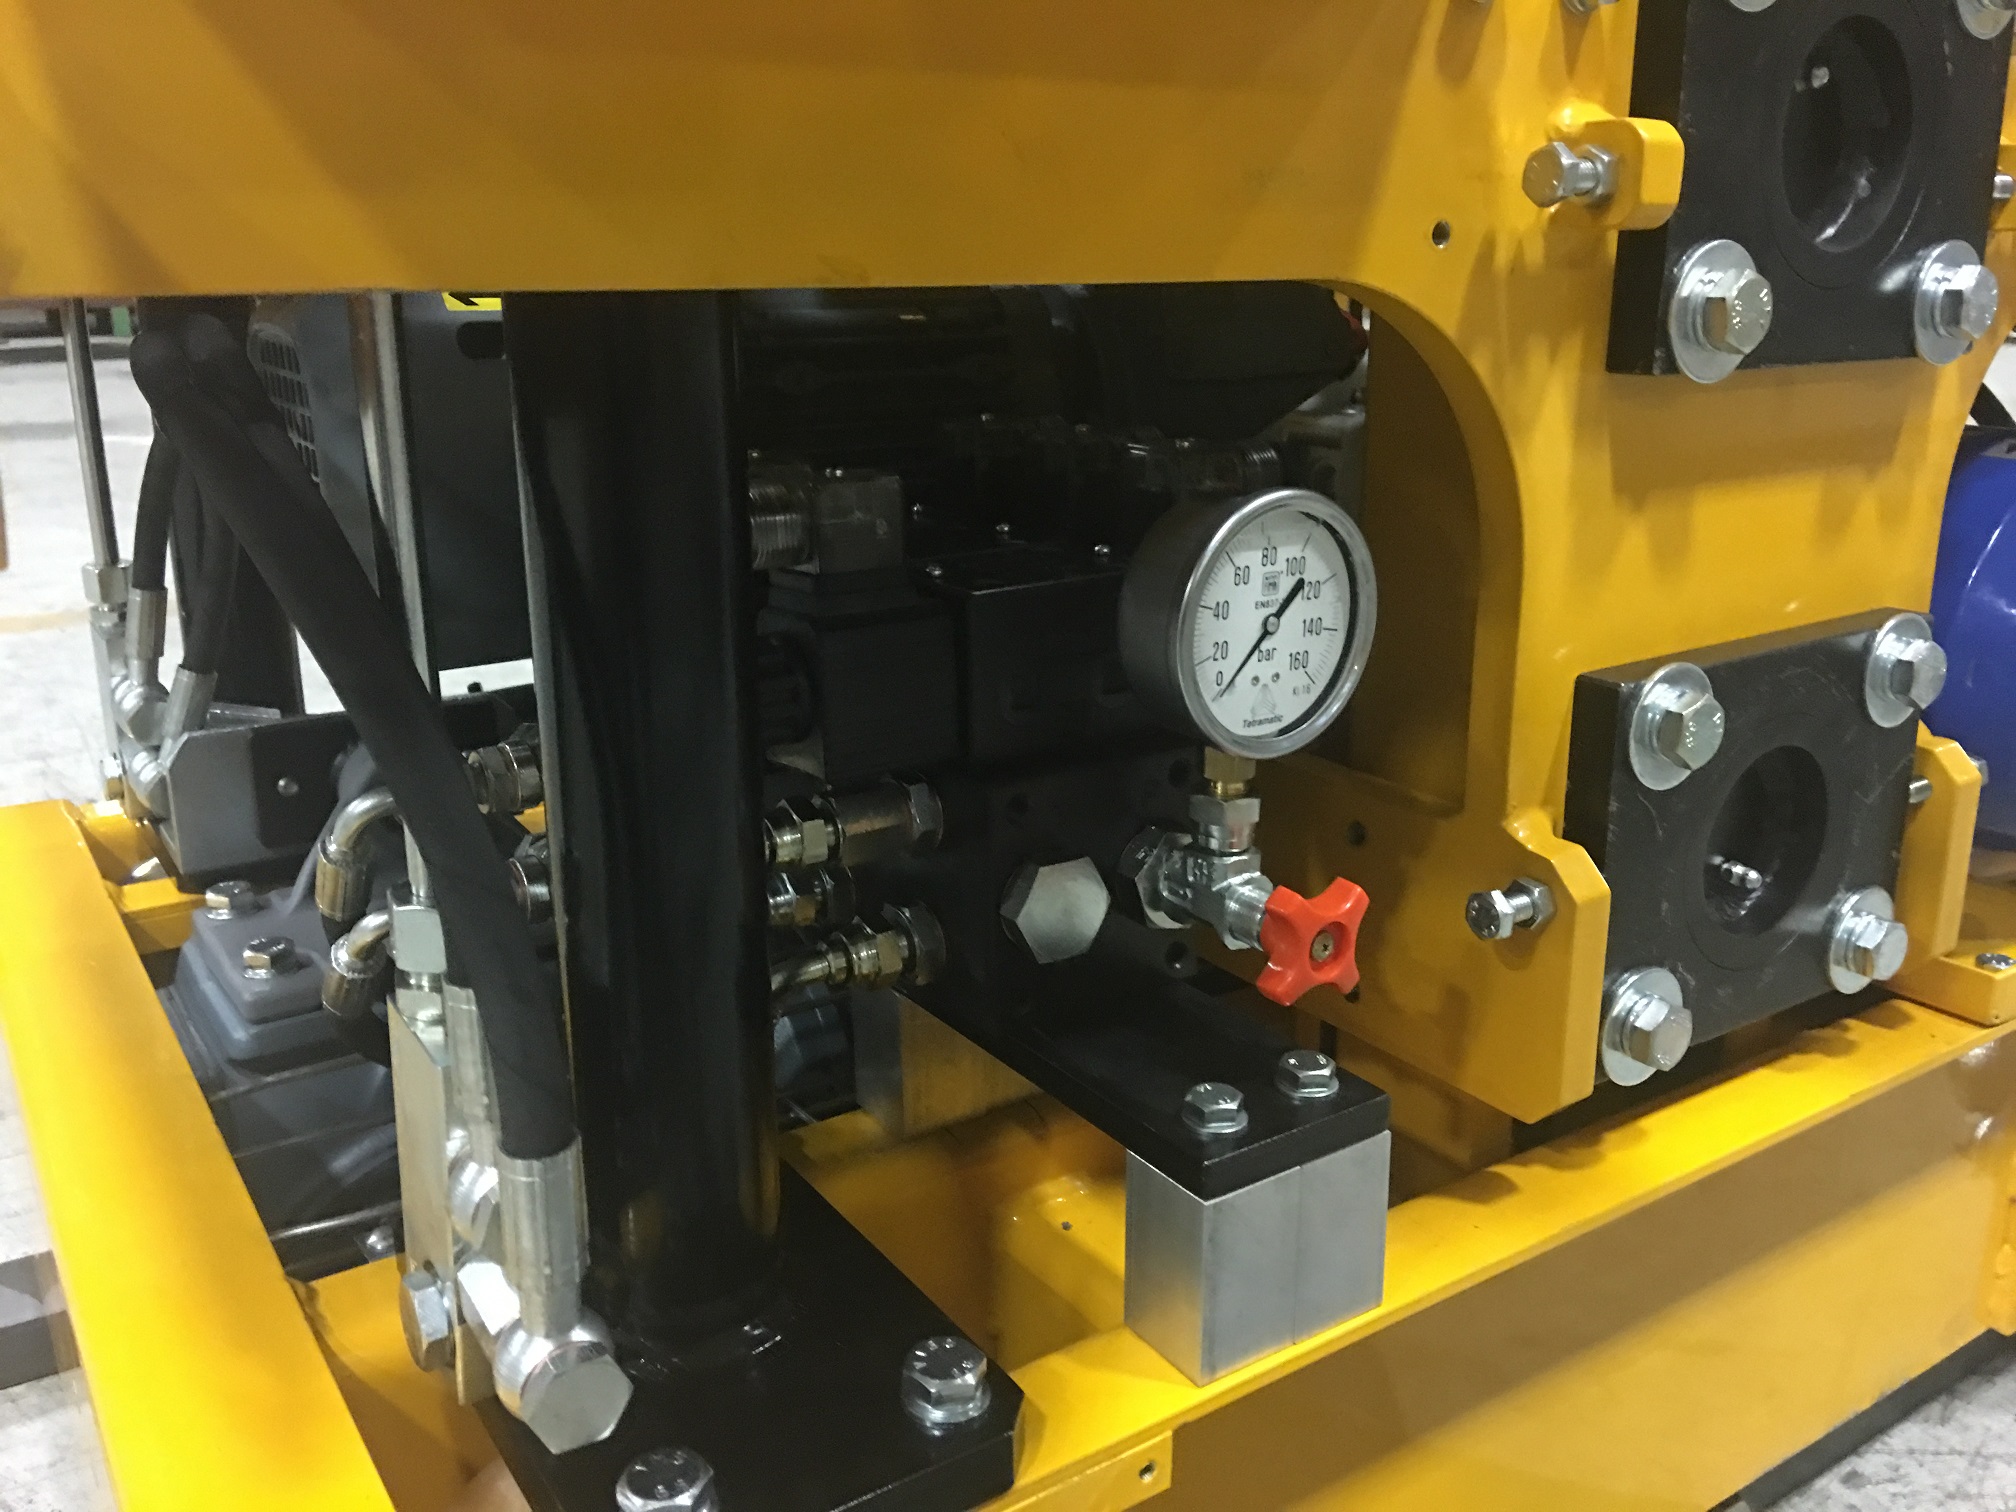
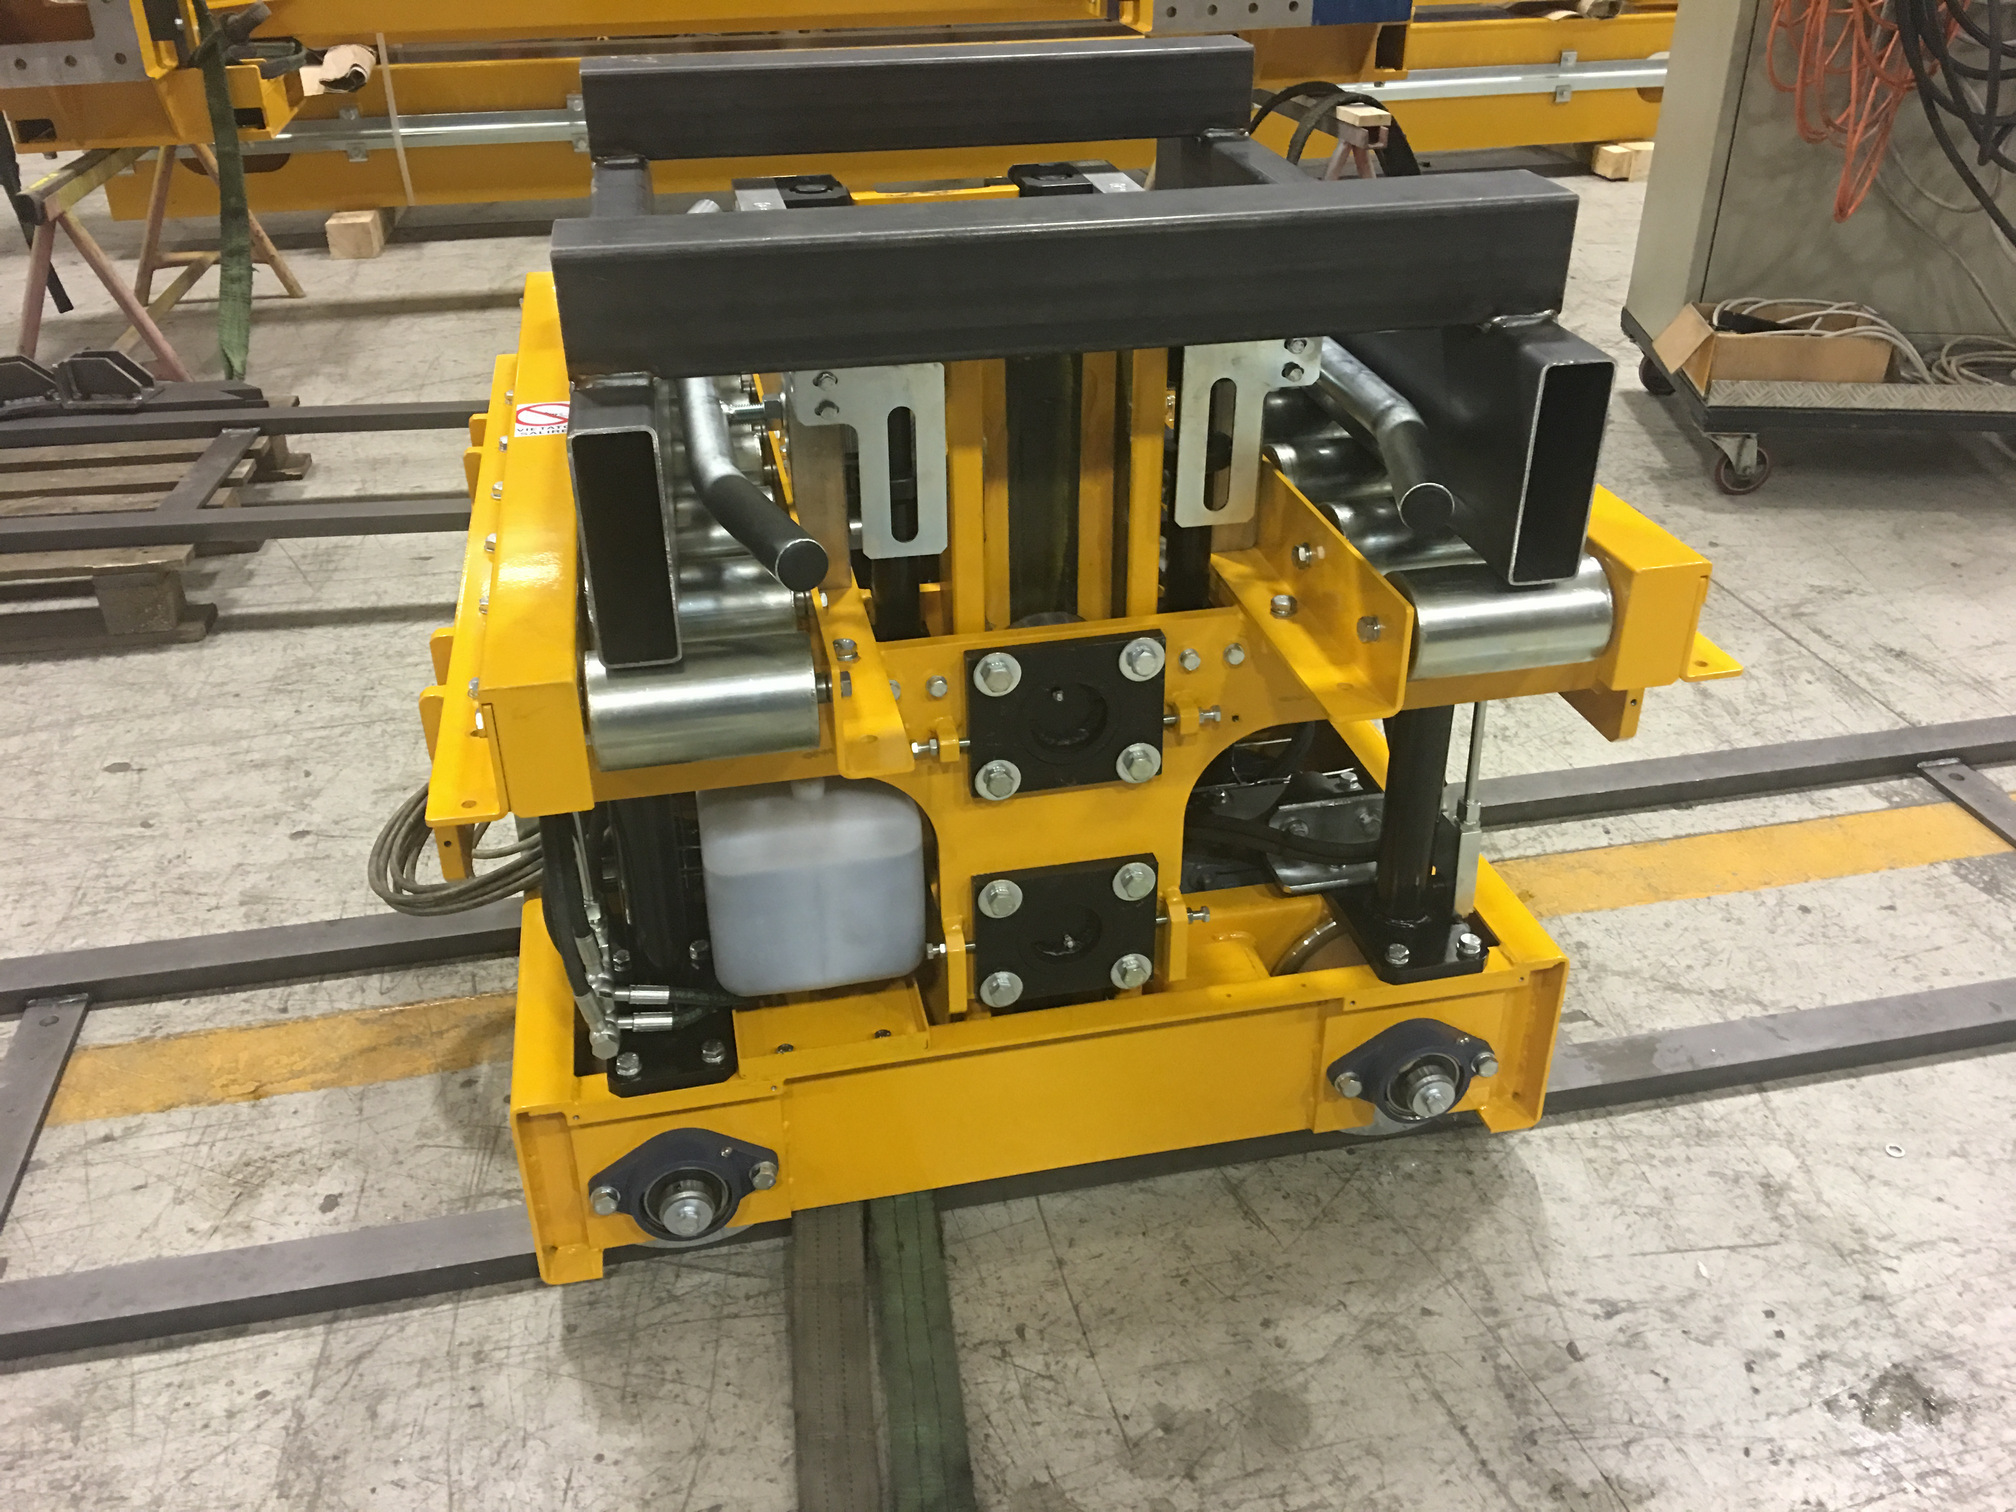
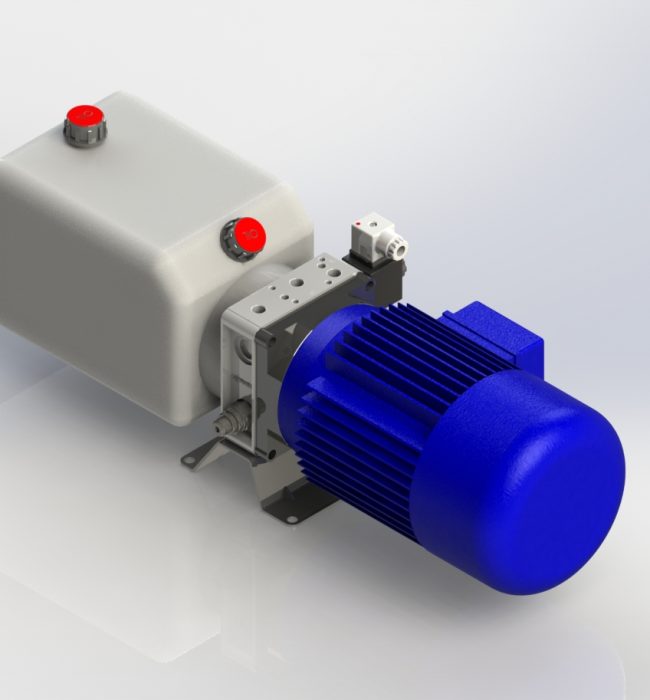
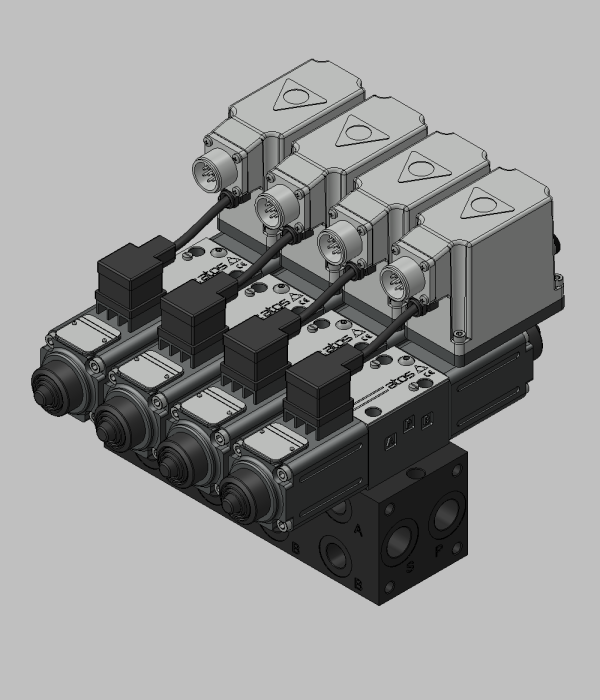
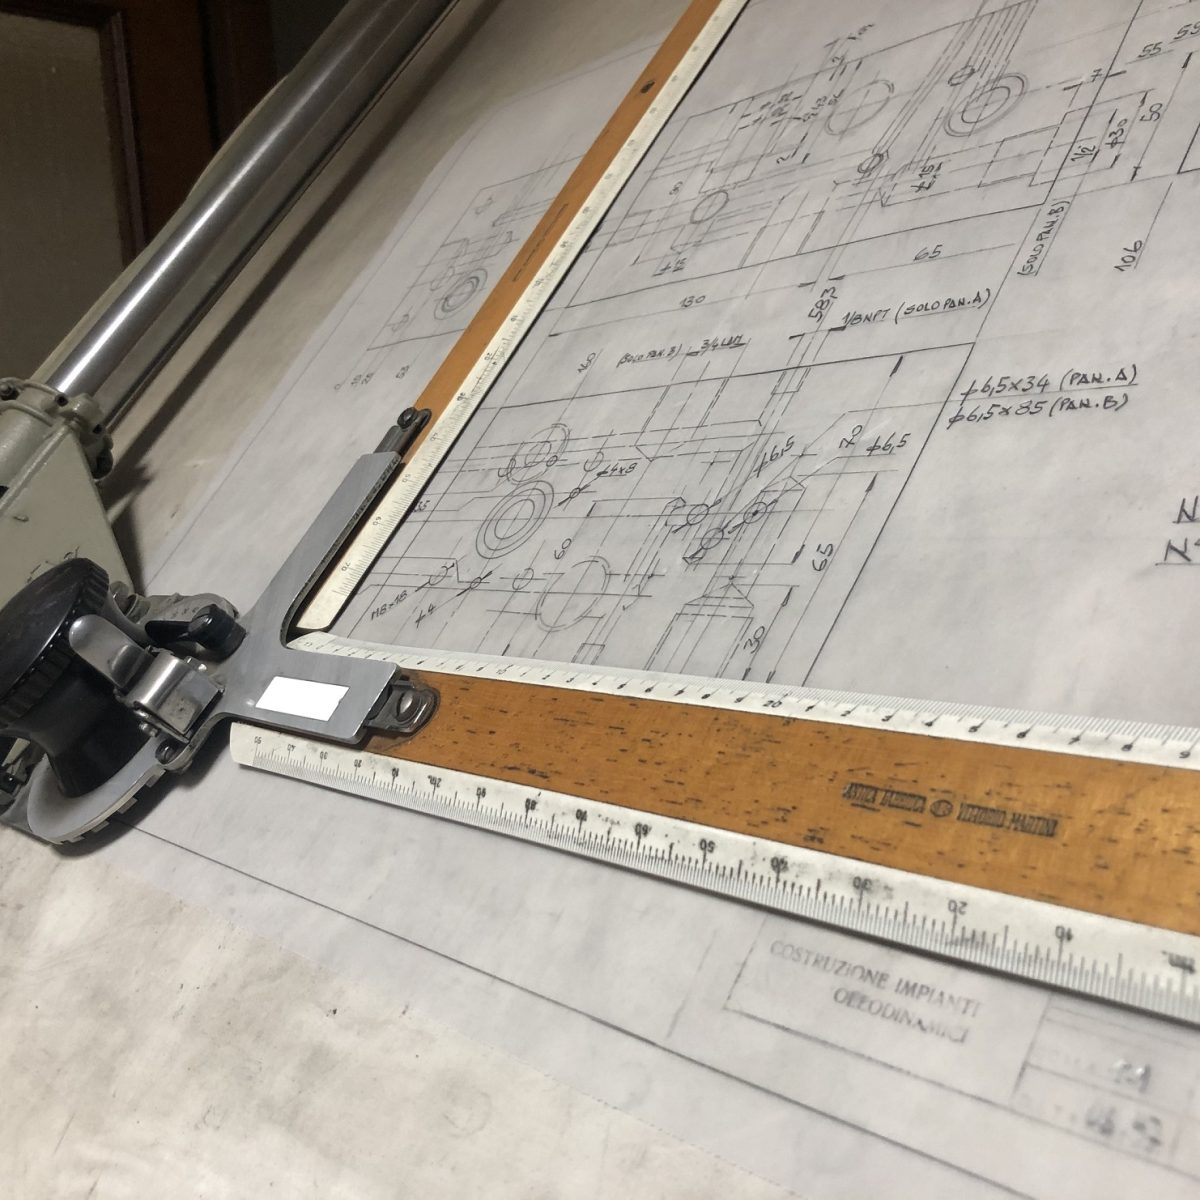
Impianto oleodinamico compatto per la movimentazione di particolari in linee robotiche.
Progetto e costruzione di un’impianto oleodinamico per il funzionamento di una navetta impiegata per il trasporto di particolari di varia geometria all’interno di un’isola robotizzata. La precisione di posizionamento è assicurata dai sensori di posizione (come i trasduttori lineari) montati sugli attuatori oleodinamici. Questi sensori inviano continuamente la posizione effettiva della navetta a un sistema di controllo, creando un controllo ad anello chiuso (closed-loop). Il sistema confronta la posizione attuale con quella desiderata (il punto di prelievo o di deposito) e regola istantaneamente le valvole proporzionali per correggere eventuali deviazioni, assicurando che la navetta si fermi esattamente nella posizione richiesta per l’interazione con i robot, garantendo così l’affidabilità e l’efficienza del processo automatizzato.